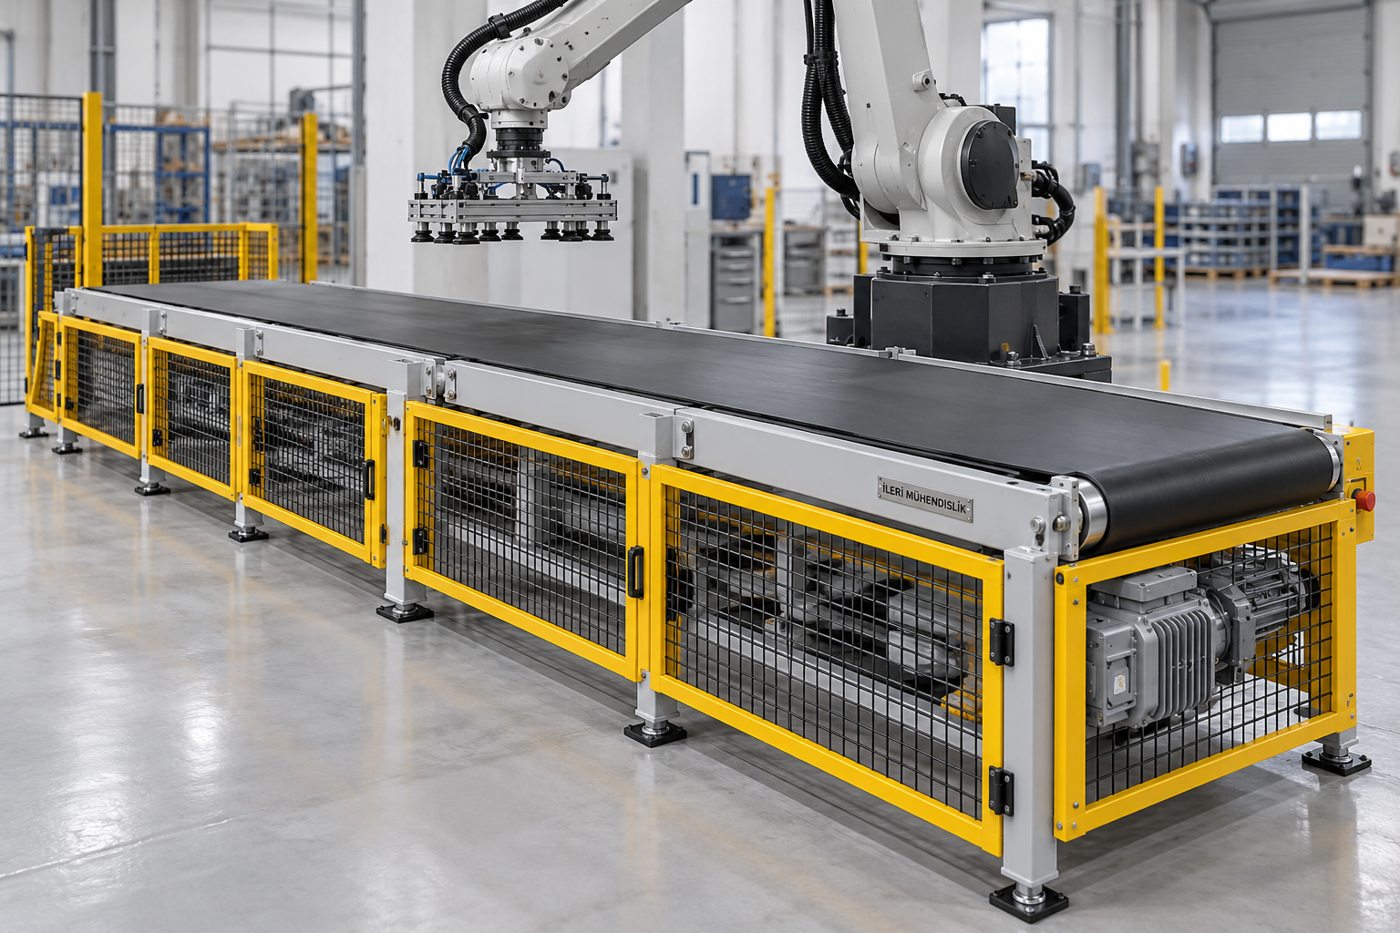
Robot Altı Bariyerli Konveyörler
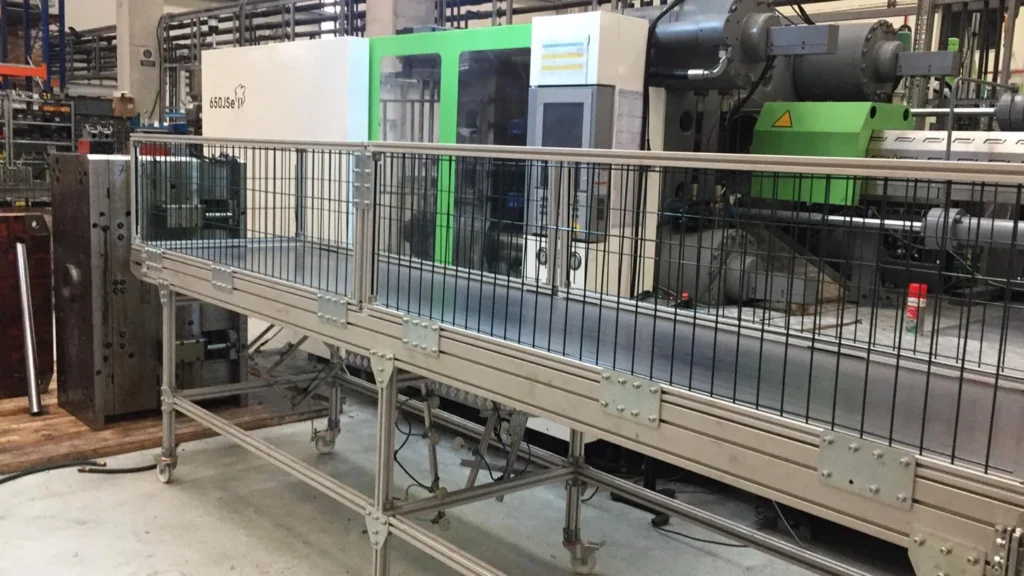
روبوت ستة محطات نقل المرور المعرض المرئي
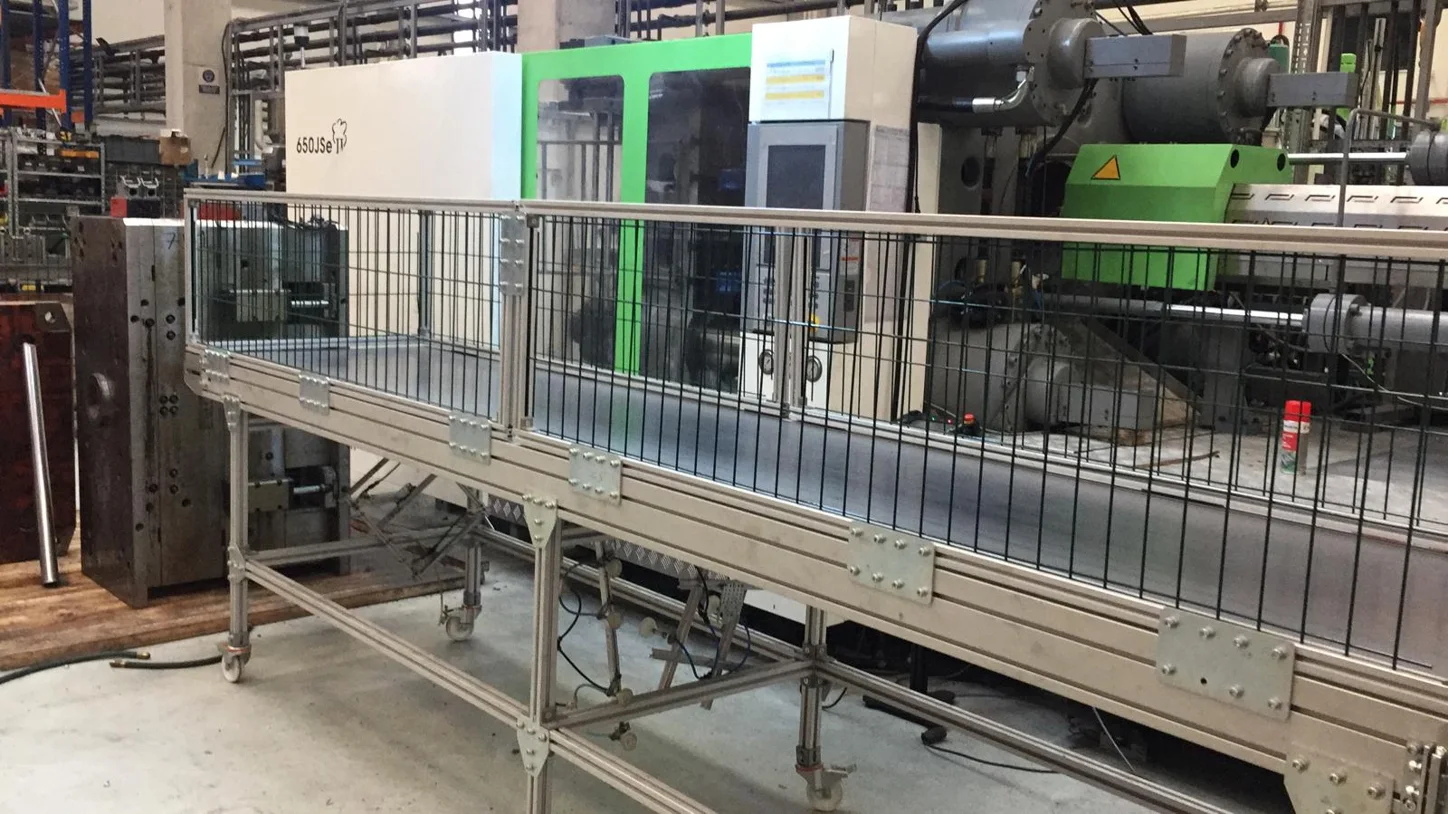
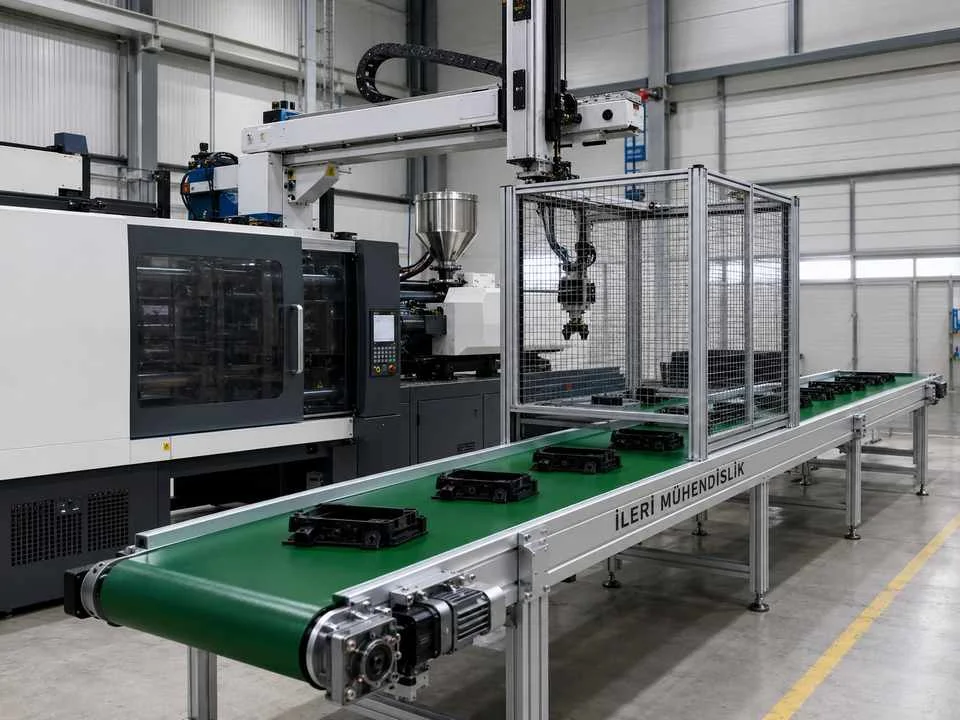
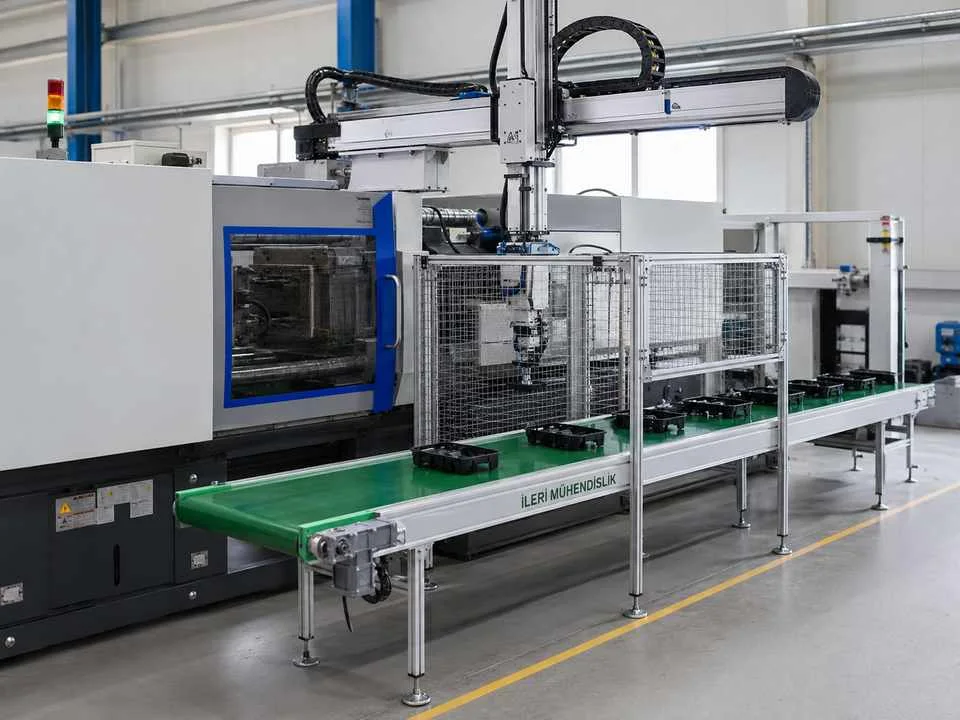
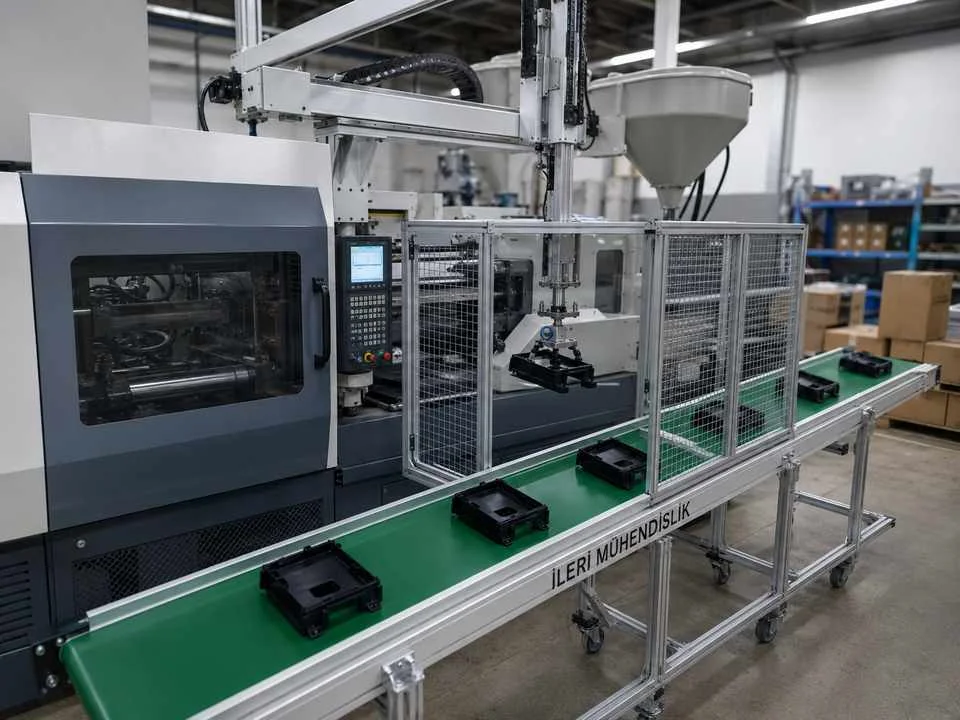
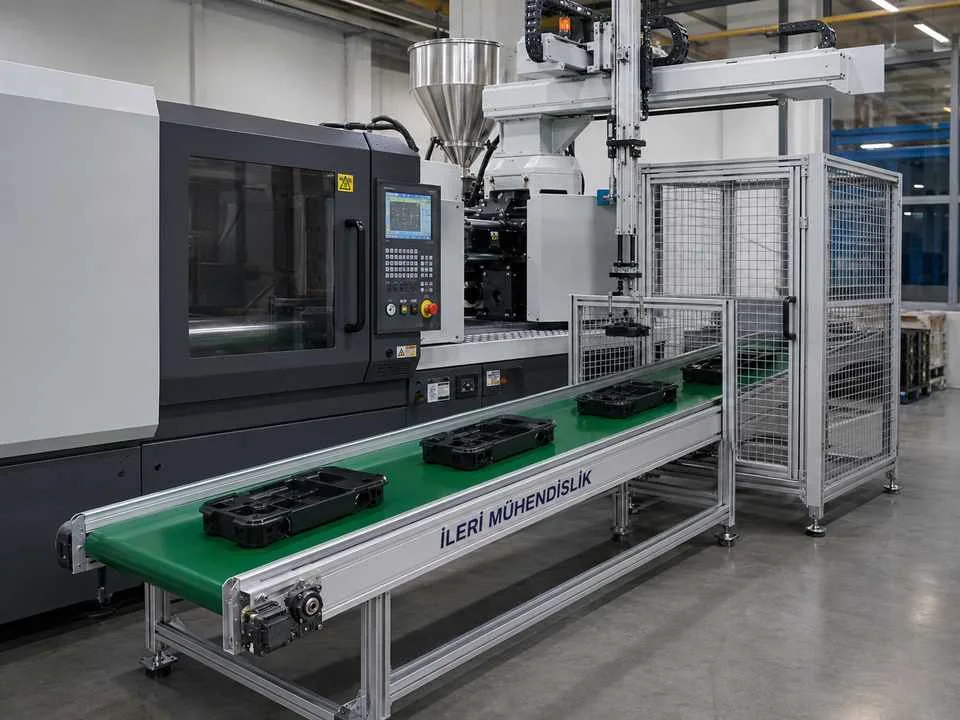
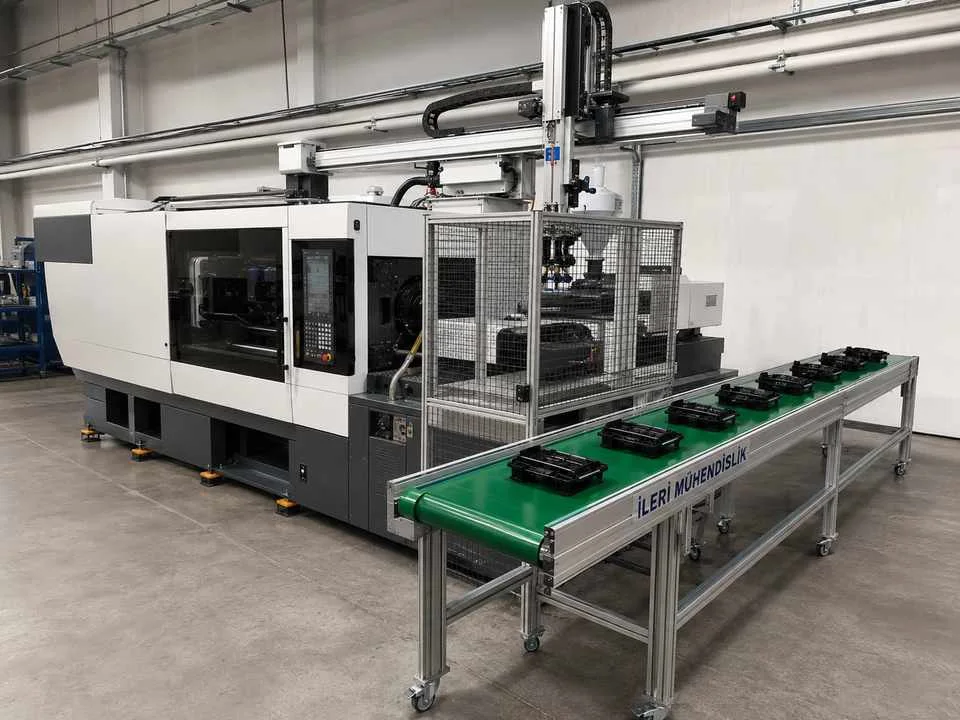
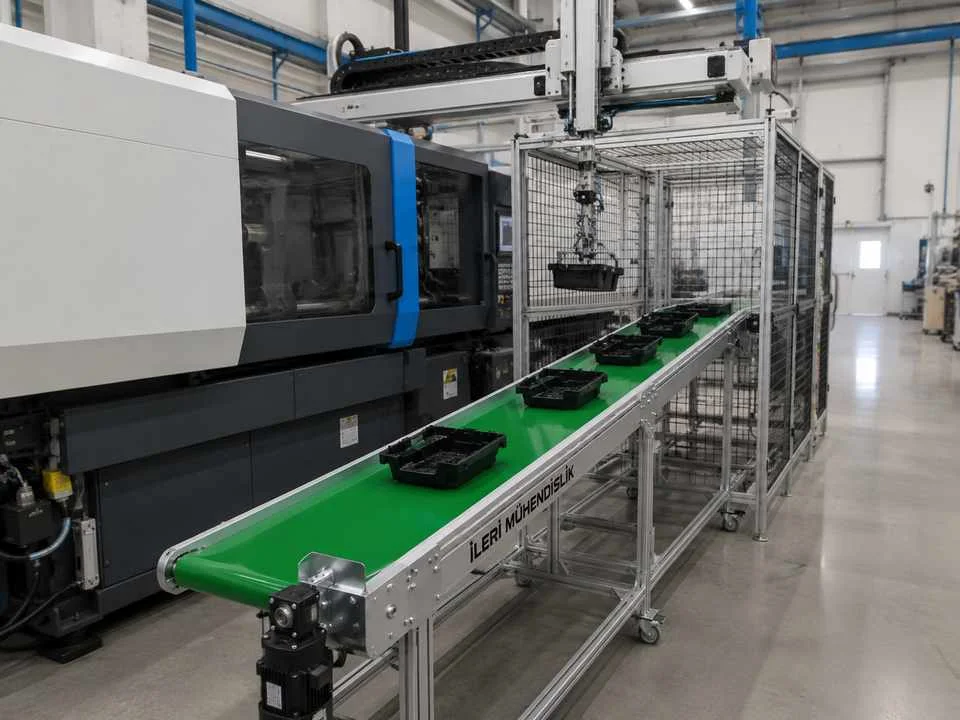
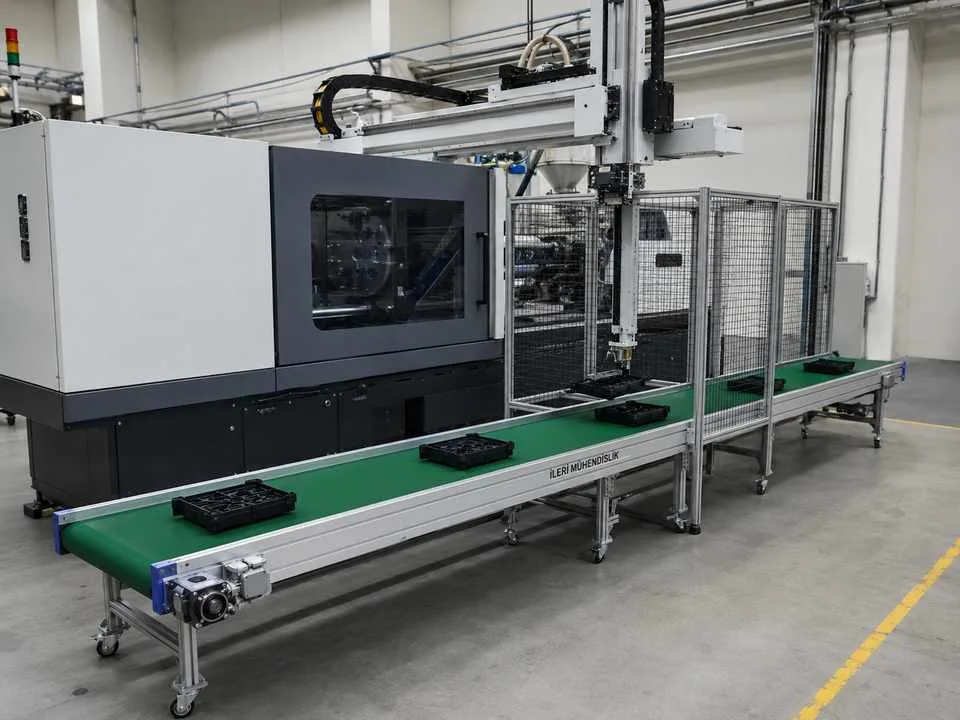
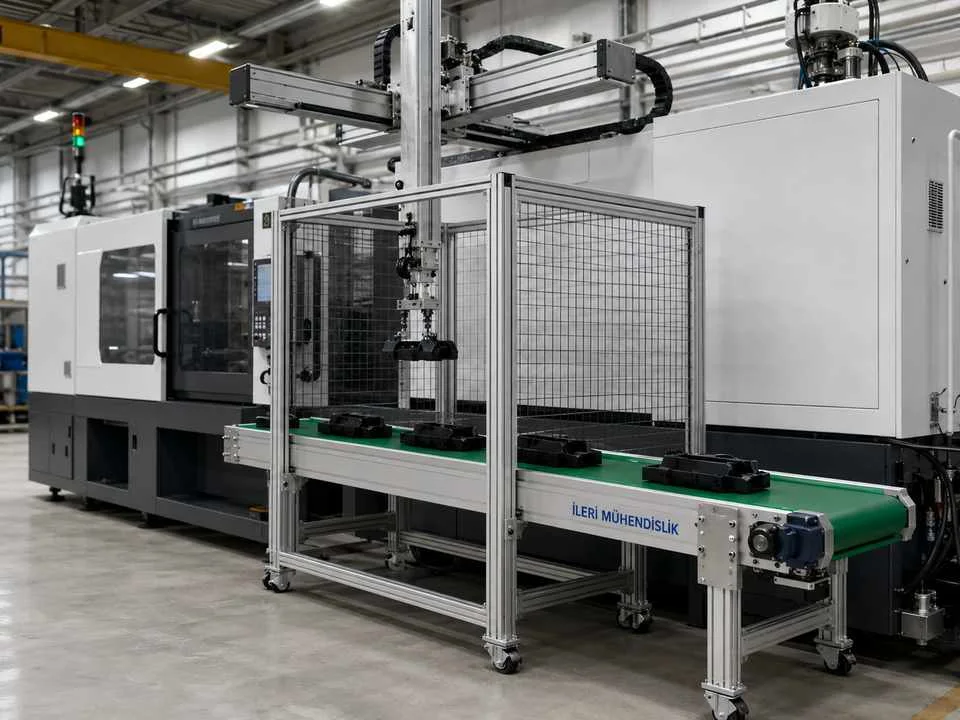
يقوم روبوتون بتحويل أجزاء تحت الحواجز من خلال الاحتفاظ بالأجزاء التي يتركها الروبوت في منطقة نقل معينة إلى نقطة التجميع أو التالي. يتم اختيار عرض النطاق، وموقع التخليص، وحواجز الجانب في إنتاج الحقن وخلايا الاستقبال الروبوتية معا. تقييم الهندسة المتقدمة يقيس موقع المحول جنبا إلى جنب مع طريق الوصول الروبوت وسلوك المنتج على النطاق. الهدف هو ضمان التقدم المنتظم للجزء من النقطة التي يتركها إلى الخروج.
Robot altı bariyerli konveyörler için bırakma alanı
يجب أن يكون النقطة التي يترك فيها الروبوت المنتج متوافقة مع المساحة المتاحة على الشريط. ليس فقط الحجم الخارجي للقطعة ، ولكن أيضًا الاتجاه الذي يتلقاه الشريط عند الانفصال عن الحامل. إذا تركت عدة قطع في دائرة ، يتم تحديد المساحة الإجمالية التي تغطيها الأجزاء. إذا كان من المطلوب عدم وجود منتجات متتالية أو عدم الاتصال ببعضها البعض ، يجب تحديد ترتيب الانفصال ومسافة التقدم معا.
يتم التحقق من الطريق الذي يتابعه الحارس عند الانسحاب بعد ترك المنتج. لا ينبغي أن تتعارض الحواجز الجانبية أو المستشعر أو الاتصالات العليا مع هذا المجال الحركي. إذا كان الروبوت بحاجة إلى ترك قطع في نقاط مختلفة للنماذج المختلفة ، يتم تقييم جميع مواقع العمل. عند تغيير موقع الناقل ، يجب إعادة التحقق من نقاط الانسحاب في برنامج الروبوت.
ارتفاع الحواجز وعرض النقل الصافي
الحواجز هي عناصر توجيه المنتج التي تمنع الجزء من الخروج من الشريط. يتم تحديد ارتفاعها وفتحها الداخلي حسب شكل المنتج وإمكانية القفز والوصول الروبوت. الحواجز العالية ليست أكثر ملاءمة في كل تطبيق ؛ قد تجعل من الصعب على الحارس الوصول إلى المنتج أو المشغل الحصول على المنتج عند الخروج. يجب تقييم عرض الشريط المتاح عن طريق إزالة المنطقة التي تغطيها الحواجز في الداخل.
من المهم عدم دخول الأجزاء الدقيقة أو الخروج من المنتج بين الشريط والحدود. يجب التحقق من هندسة الفراغات الجانبية باستخدام عينة المنتج. يمكن أن تتقدم الأجزاء المستديرة أو غير المتوازنة أو العالية على أساس الحواجز؛ يتم دراسة ما إذا كان هذا الاتصال يخلق آثار على السطح أم لا. إذا كان من المفترض أن تكون اتصالات الحواجز قابلة للتعديل ، يتم تضمين نطاق الإعداد وطريقة التثبيت في نطاق الطلب.
سطح الحزام وموضوع قطع ساخنة
يجب أن تكون درجة حرارة الاتصال بالشريط ومدة الاتصال مع الأجزاء التي تخرج من الحقن معروفة. يجب أن تكون الشريط المختار في خصائص تلبي سطح المنتج وبيئة العمل. قد تختلف درجة حرارة الجزء التي تصل إلى المحمول مع درجة حرارة الخروج من النموذج. يتم مقارنة مواد الشريط ودرجة الحد من استخدام الطلاء أو ملف تعريف المحمول أو العناصر الجانبية مع الظروف الفعلية.
قد يكون من الضروري ترك السطح تحت السيطرة بدلاً من السقوط الحر من الأجزاء الدقيقة. يؤثر مسافة السقوط على وزن المنتج ودعم الشريط على سلوك الانقلاب. قد يؤدي الجلوس على جانب واحد على الشريط أو الانحناء إلى تآكل غير مرغوب فيه. يجب التعامل مع طريقة التخلي عن الحارس ، سطح النقل ، والاتجاه الذي ينبغي أن يكون فيه المنتج في المحطة التالية.
روبوتات الدوران والحركة المحمولة
يمكن للمنقل أن يتقدم باستمرار أو يمكن أن يحدث حركة نقل معينة بعد كل دورة الروبوت. يعتمد الطريقة التي تناسبها على نطاق المنتج، ومدة الدوران، ونظام التجميع في الخروج. إذا كان من المطلوب ترك القطع أثناء توقف الشريط، يتم تحديد موقف وإعادة العمل بشكل واضح. تم إعداد القطع بين الروبوت والمنقل، يتم ترك القطع، ويتم التعامل مع معلومات الخطأ في تصميم التحكم.
يتم تحديد مكان أجهزة الاستشعار المنتج حسب هندسة القطع. يمكن أن تخلق القطع الصغيرة أو المفتوحة أو الألوان المختلفة ظروف الاستشعار المختلفة في نفس ترتيب أجهزة الاستشعار. يجب أيضًا الإشارة إلى كيفية سلوك الخط عند ملء الصندوق أو عدم أخذ المنتج عند الخروج. يتم إعداد سيناريو الموقف مع التثبيت الميكانيكي لأن التراكم غير المنضبط قد يؤدي إلى ضرب القطع التي تم تركها حديثًا بالمنتجات الحالية.
تثبيت الخلايا والوصول إلى الرعاية
لا تحل الحواجز التي توجيه المنتج محل نظام حماية الموظفين في الخلية الروبوتية. يتم تقييم مدخل الخلية والخروج والوصول إلى المشغل والنظام الحماية في جميع أنحاء النظام. يجب أن يكون من الواضح أن النقطة التي سيتم فيها أخذ المنتج في الجزء الخارجي من الخلية من الناقل. يتم تخطيط ظروف التدخل الآمنة أيضًا عندما يكون من الضروري فتح الحواجز أو الحواجز لأغراض الصيانة.
يتم ترك مساحة كافية للوصول إلى التوتر في الشريط والطوب والمستشعر. يجب مراقبة تراكم الأجزاء في حواف الحاجز أو الاتصالات المريحة أو مشكلة مراقبة الشريط بانتظام. إذا كان الناقل عجلة ، فمن المهم تثبيت موقع العمل والحفاظ على التوازن مع الروبوت. بعد كل تغيير ، يجب مراقبة موقع التثبيت الميكانيكي والترك بشكل مناسب.
معلومات مطلوبة لسعر الروبوت ستة محمولة
يجب أن يتم مشاركة عرض الشريط، وطول النقل، وارتفاع العمل، ونقطة الانسحاب الروبوت، ومساحة حركة الحارس. قياسات المنتج، وزنه، ودرجة الحرارة، ومدة الدوران هي معلومات أساسية أخرى. ارتفاع الحواجز، خيارات الإعداد، وأجهزة الاستشعار، وسعر الاتصال التحكم مع الروبوت. مع كروكي التي تظهر وضع الخلية، يساعد المنتج والصور الحارس على إعداد النطاق الصحيح.
الأسئلة الشائعة
هل يمكن إصلاح الحواجز في وقت لاحق؟ يمكن إعداد ترتيب الاتصال المناسب من خلال تحديد الحاجة إلى الإعداد من البداية. في الموقع الجديد ، يجب إعادة التحقق من الوصول الروبوت والفراغات المنتجة.
هل يمكن أن يتوقف المحمول في كل دائرة من الروبوتات؟ يمكن تقييمها من خلال ترتيب التحريض والسيطرة المناسب يجب تحديد ترتيب الحركة ومجموعة المنتجات وإشارات الاتصال اللازمة مسبقا.
هل يمكن نقل أجزاء مختلفة في نفس المحمول؟ يجب توفير الشريط والحدود والظروف المشتركة للمنتجات.يجب توزيع أبعاد وأشكال التخلي عن الأجزاء المختلفة في مرحلة الاختيار.
معلومات المنتج الحالية
| المنتج | Robot Altı Bariyerli Konveyörler |
| وظيفة أساسية | لا تقم بنقل الأجزاء التي يتركها الروبوت عن طريق الحد من الحواجز الجانبية |
| منطقة التطبيق | الخلايا التي يتم حقنها بواسطة الروبوتات وتلقي قطع |
| المعلومات المطلوبة في الاختيار | منطقة حركة الروبوت ، نقطة الانسحاب ، ارتفاع الحواجز |
| نقطة التحكم التقنية | الحواجز وحدها لا تحل محل نظام أمن الخلايا الروبوتية |
اطلب معلومات عن هذا المنتج أو استخدامه
صور المنتجات